Té Veo
Desarrollamos "Té-Veo", un vehículo de exploración teleoperado de bajo costo diseñado para el monitoreo remoto en entornos agrícolas e industriales. El robot utiliza un microcontrolador ESP32-CAM que transmite video en tiempo real por…
Votación monitoreada: los votos fraudulentos se anulan. Ver condiciones
Condiciones de la votación de Proyectos Insignia
- Cada persona puede votar una vez por proyecto.
- La Red de Espacios Maker Misiones monitorea todos los votos durante la votación.
- Se consideran fraudulentos los votos automatizados (bots o programas), los hechos con dispositivos o navegadores simulados, los votos masivos desde una misma conexión y cualquier otra maniobra para alterar el resultado.
- Los votos que se consideren fraudulentos se anulan y dejan de contar en el ranking. Cada anulación la aprueban dos veedores y se publica con su motivo.
- Al votar recibís un comprobante para verificar que tu voto está contado. Los votos por proyecto, las anulaciones y el registro completo están en la página de transparencia.
- Para controlar la votación se registran la dirección IP de la conexión y datos técnicos del navegador. No se piden datos personales.
- Al votar, aceptás estas condiciones.
La propuesta
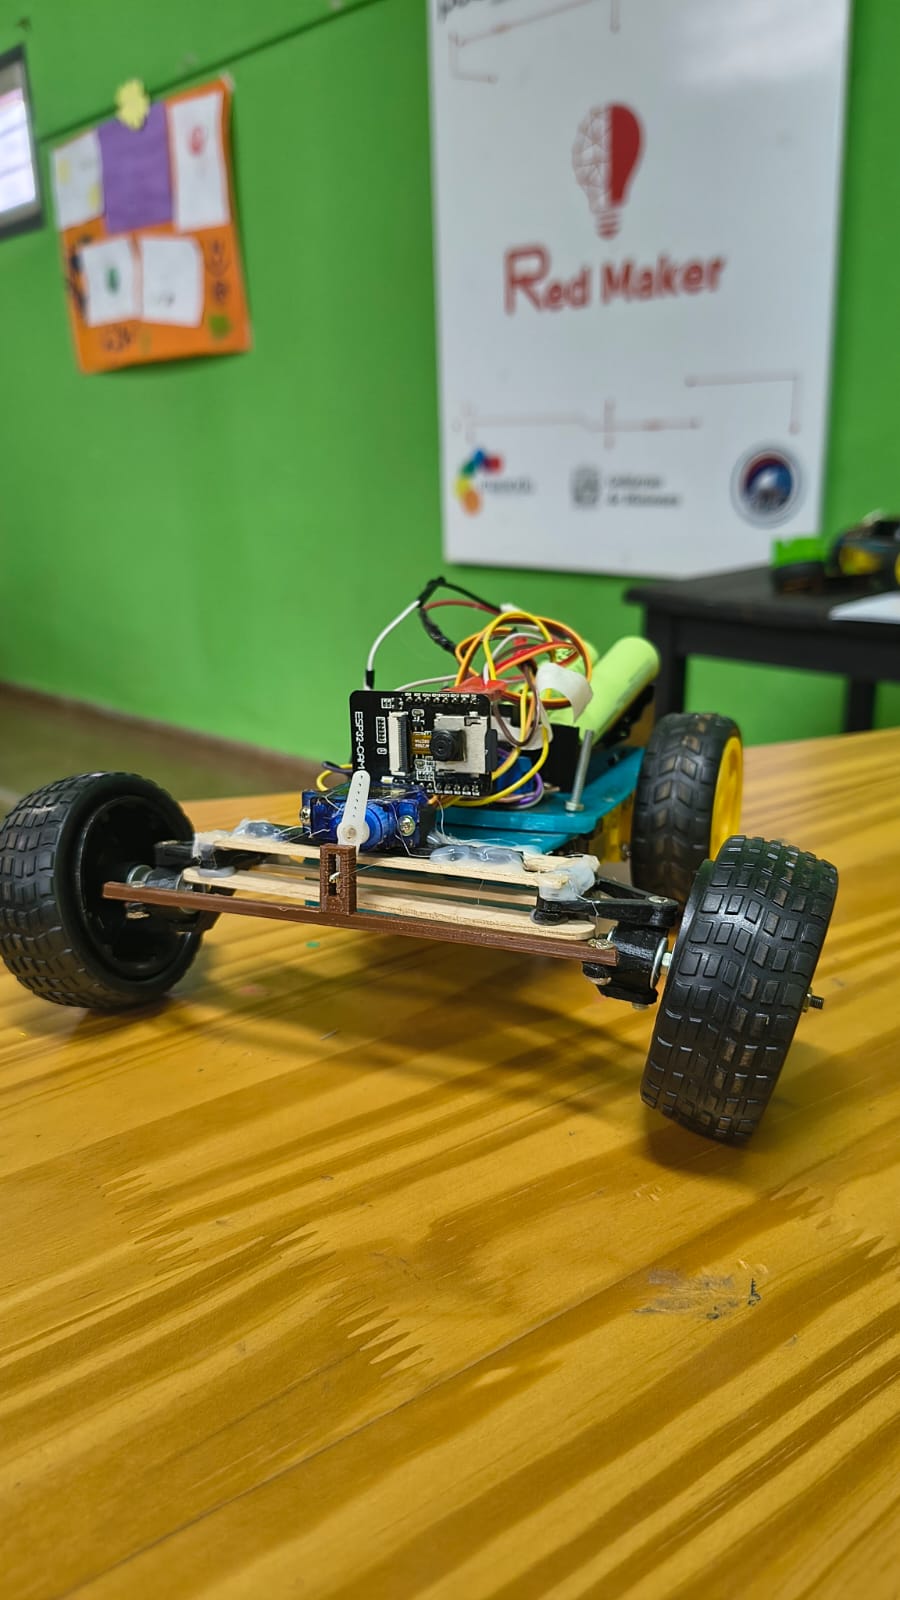
Desarrollamos "Té-Veo", un vehículo de exploración teleoperado de bajo costo diseñado para el monitoreo remoto en entornos agrícolas e industriales. El robot utiliza un microcontrolador ESP32-CAM que transmite video en tiempo real por Wi-Fi hacia una computadora, desde donde se lo maneja con precisión utilizando un volante (joystick USB) programado en Python. A nivel técnico, este desarrollo permitió al club adquirir aprendizajes clave en:Electrónica y gestión de potencia: Aprendimos a aislar el ruido electromagnético de los motores separando la etapa de potencia de la etapa de control mediante una batería LiPo de 7,4 V y dos reguladores de voltaje Mini 360, evitando reinicios o caídas de tensión (brownouts) en la cámara. Programación y telemetría: Implementamos comunicación de baja latencia entre Python y el ESP32-CAM, aplicando mapeo de valores analógicos, zonas muertas (deadzones) y suavizado de señales para lograr una conducción fluida desde el volante. Optimización de video y seguridad: Ajustamos la resolución y los buffers de imagen para reducir el retraso (lag) de la transmisión en vivo y programamos un sistema de seguridad (failsafe) que detiene los motores automáticamente si se pierde la conexión Wi-Fi.
El proyecto en acción
Conocé el prototipo y escuchá la presentación del equipo.
El desafío de nuestra comunidad
El problema territorial que busca resolver este proyecto.
El proyecto responde directamente a las necesidades de los productores de té y yerba mate de Campo Viera, Misiones, resolviendo tres problemáticas concretas: Monitoreo fitosanitario seguro: Las plantaciones de té son muy densas y tienen relieves irregulares. Revisar el estado de los brotes o detectar plagas tempranas (como el ácaro del té) obliga a realizar largas caminatas con riesgo de picaduras de animales ponzoñosos. "Té-Veo" permite inspeccionar los cultivos a distancia gracias a su tamaño compacto y maniobrabilidad. Inspección en secaderos: Por sus dimensiones reducidas, el robot puede ingresar debajo de las maquinarias y estructuras de procesamiento de té para detectar fallas mecánicas o acumulación de residuos sin poner en riesgo físico a los operarios. Vigilancia rural: Facilita el patrullaje preventivo en galpones, depósitos y perimetros alejados de las viviendas principales para detectar intrusos o principios de incendio.
Buenas prácticas y aprendizajes
Para quienes quieran construir una versión propia de este explorador, recomendamos tener en cuenta los siguientes puntos críticos:No compartir la alimentación directa: El error más común es alimentar los motores y el ESP32-CAM desde la misma línea sin regular. Es indispensable usar reguladores independientes (como dos módulos Mini 360) para asegurar que el ESP32 reciba exactamente 5 V estables y no se reinicie al acelerar. Priorizar fluidez sobre alta definición: Para manejar en tiempo real sin retrasos, conviene configurar la cámara en resolución VGA (640x480) o CIF (400x296) con fb_count = 2 en el código, en lugar de intentar transmitir en HD. Separar procesos en Python: Si se utiliza una interfaz en PC con volante o joystick, hay que programar la recepción de video y el envío de comandos en hilos separados (threading) utilizando protocolos livianos (UDP o WebSockets) para que el procesamiento de imagen nunca trabe la dirección. Incluir siempre un modo seguro (Failsafe): Programar una rutina en el microcontrolador que corte la energía de los motores si deja de recibir señal durante más de 1 segundo, evitando que el vehículo siga avanzando sin control si sale del rango Wi-Fi.
Cómo está construido
Componentes y materiales registrados por el equipo.
- Cables Jumper M-M (Pack)× 1 unidades
- Protoboard 400 Puntos× 1 unidades
- Micro Servo SG90× 1 unidades
- ESP32-CAM× 1 unidades
- L9110S× 1 unidades
- Mini360× 1 unidades
- LIPO 7,4V× 1 unidades
- Motor DC 3V - 6V× 1 unidades
Más ideas. Más impacto.
Descubrí otras soluciones creadas por los equipos de Misiones.